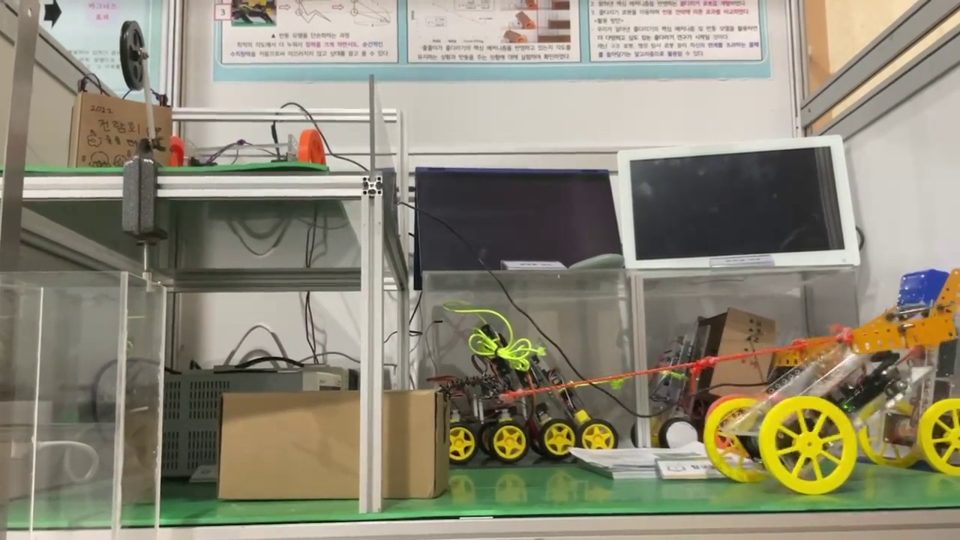
사람이 직접 타서는 몸을 접는 때를 매번 똑같이 맞출 수 없어, 서보모터로 몸을 접었다 펴는 로봇을 만들었습니다. 센서로 그네가 가운데를 지나는 때를 알아채 정해 둔 때에 몸을 접고, 머리와 발에 붙인 자석 개수로 무게중심을 옮깁니다. 고쳐 만들기를 거듭해 전람회에는 ‘근근이 8호’로 나갔습니다.
센서 + 서보모터 + 자석
탐구 프로젝트 · 제67회 전국과학전람회 (물리) 국무총리상
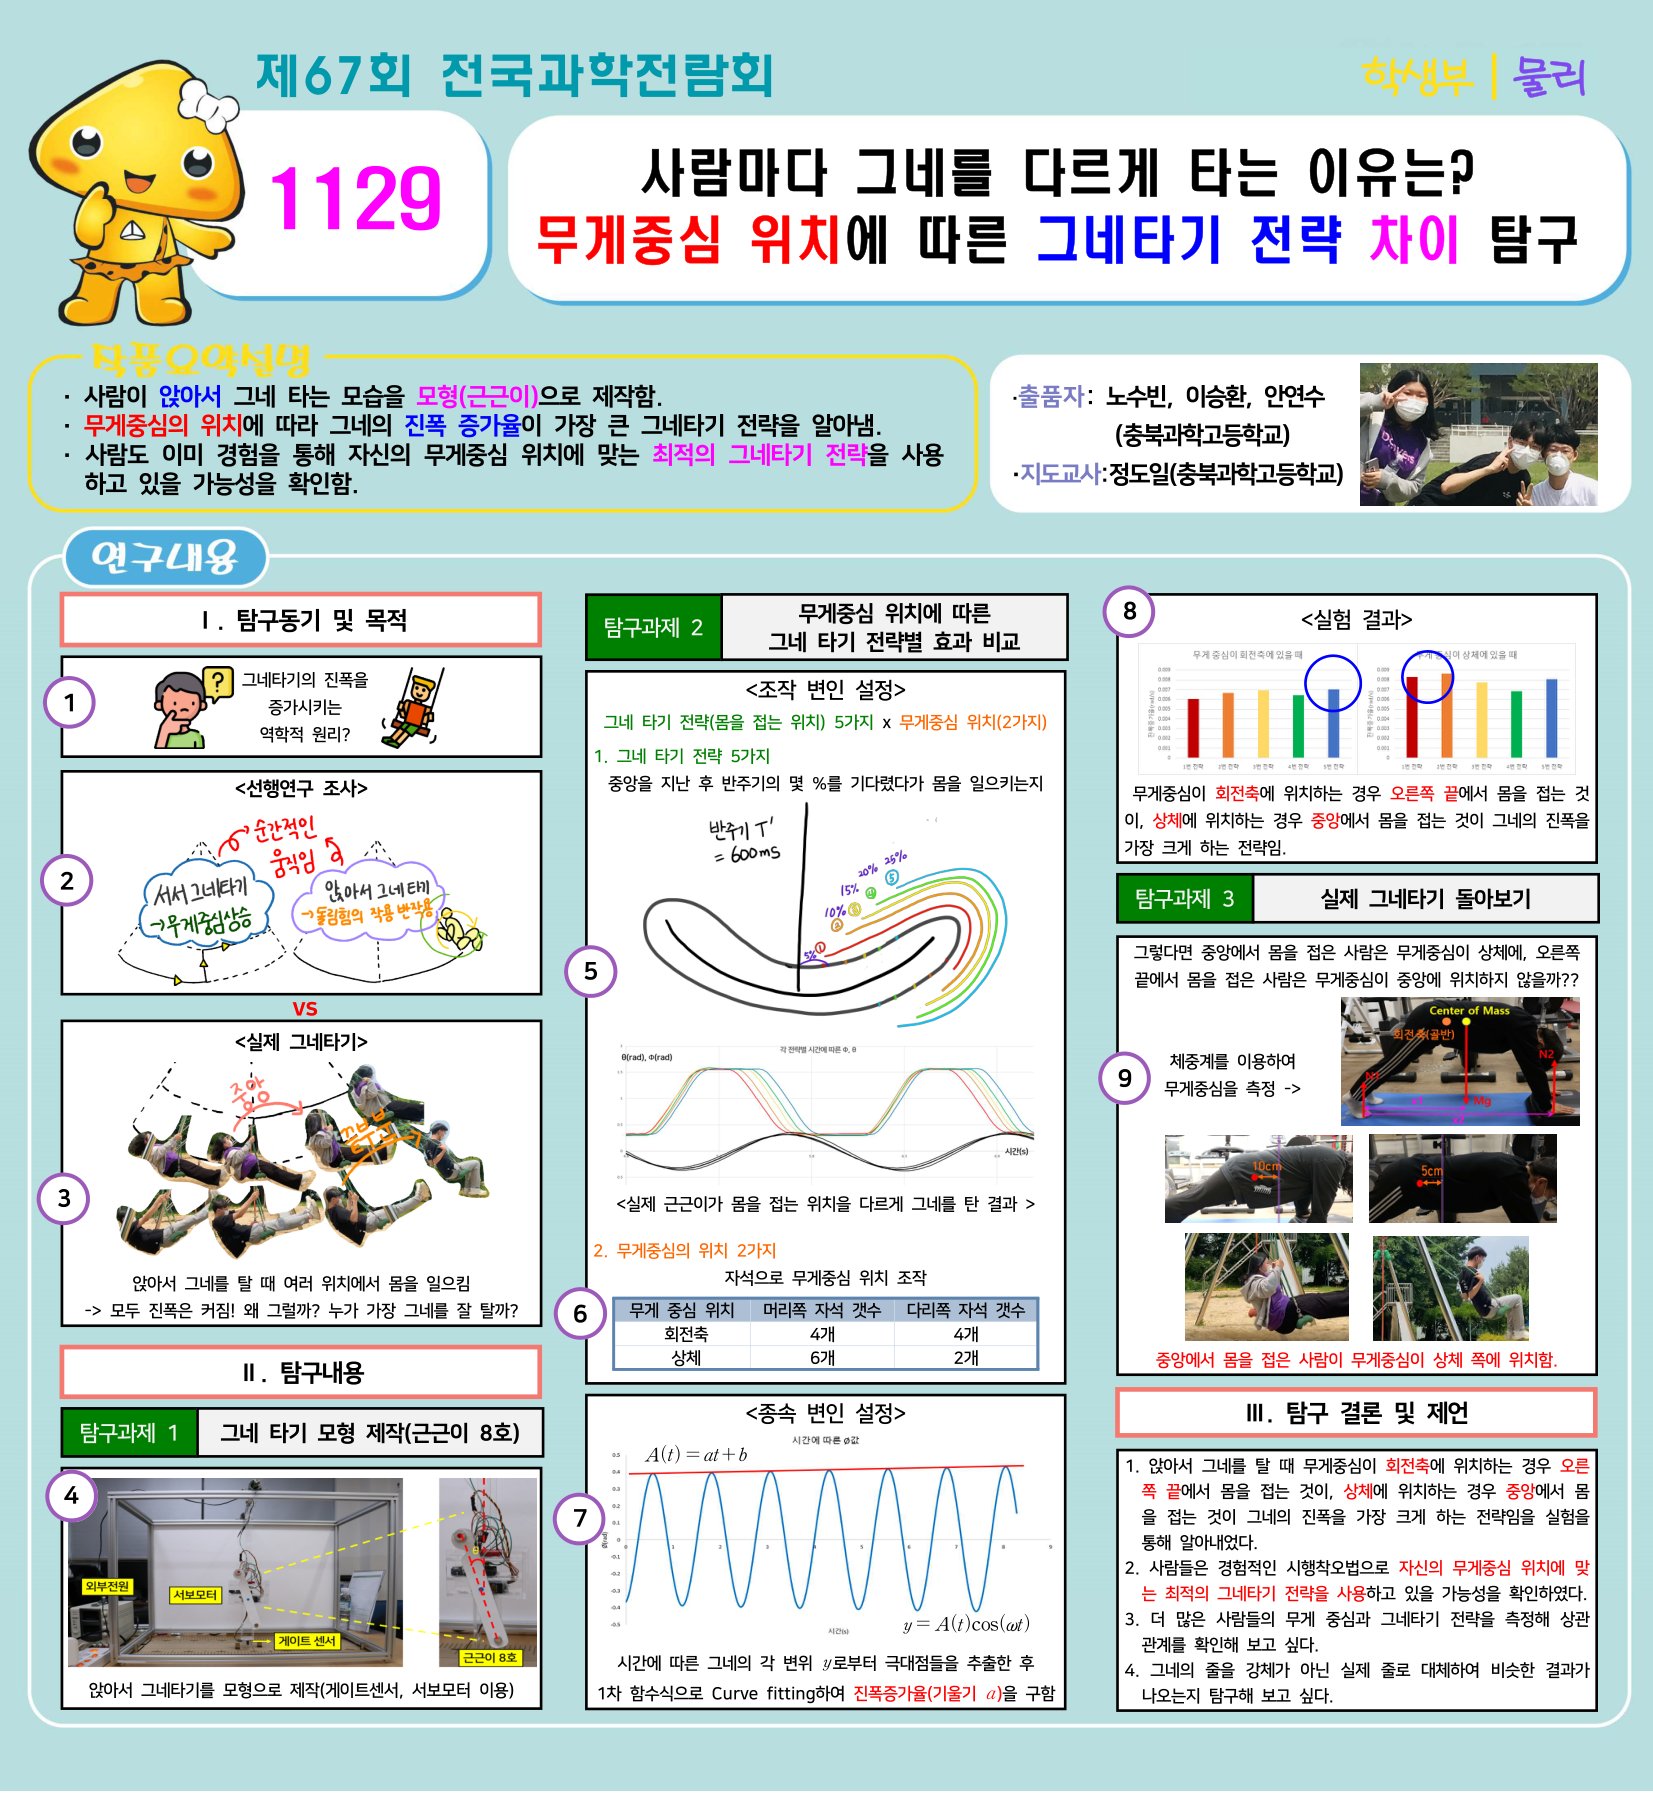
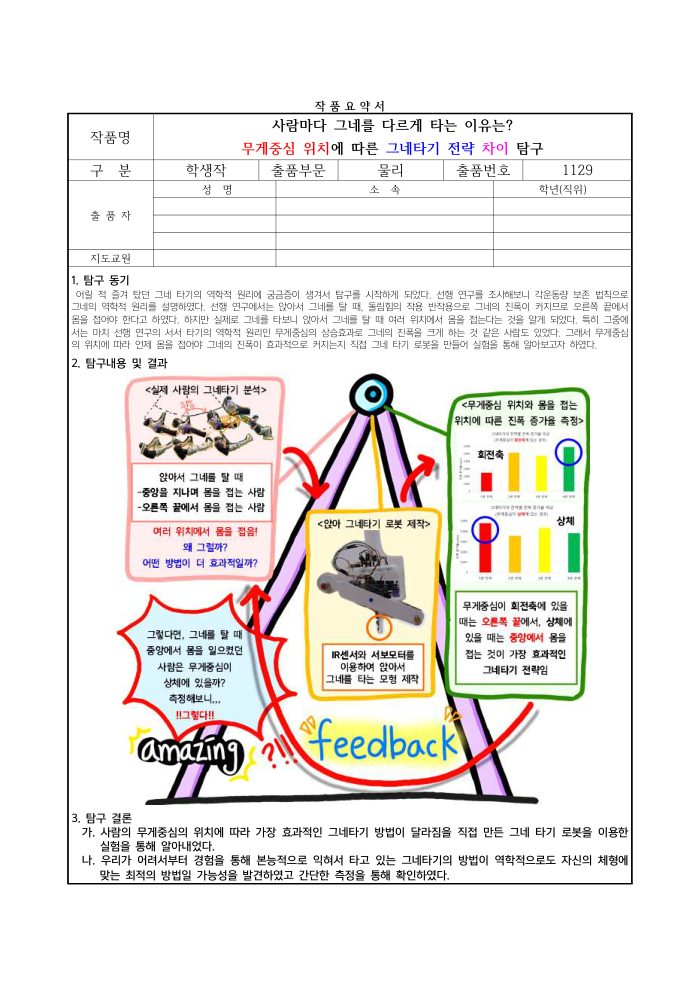
앉아서 그네를 탈 때 사람들은 저마다 다른 때에 몸을 접습니다. 선행 연구는 그네가 끝에 이르렀을 때 몸을 접어야 한다고 했지만, 실제로 타 보니 가운데를 지날 때 접는 사람도 있었고 그래도 그네는 잘 올라갔습니다. 이 탐구는 그 차이가 몸의 무게중심 위치 때문이라고 생각하고, 앉아서 그네 타는 로봇 ‘근근이’를 만들어 무게중심 위치와 몸을 접는 때를 바꿔 가며 진폭이 커지는 빠르기를 쟀습니다. 그리고 사람들이 경험으로 익힌 그네타기 방법이 이미 자기 체형에 맞는 최적의 전략일 수 있음을 보였습니다.
 12345678
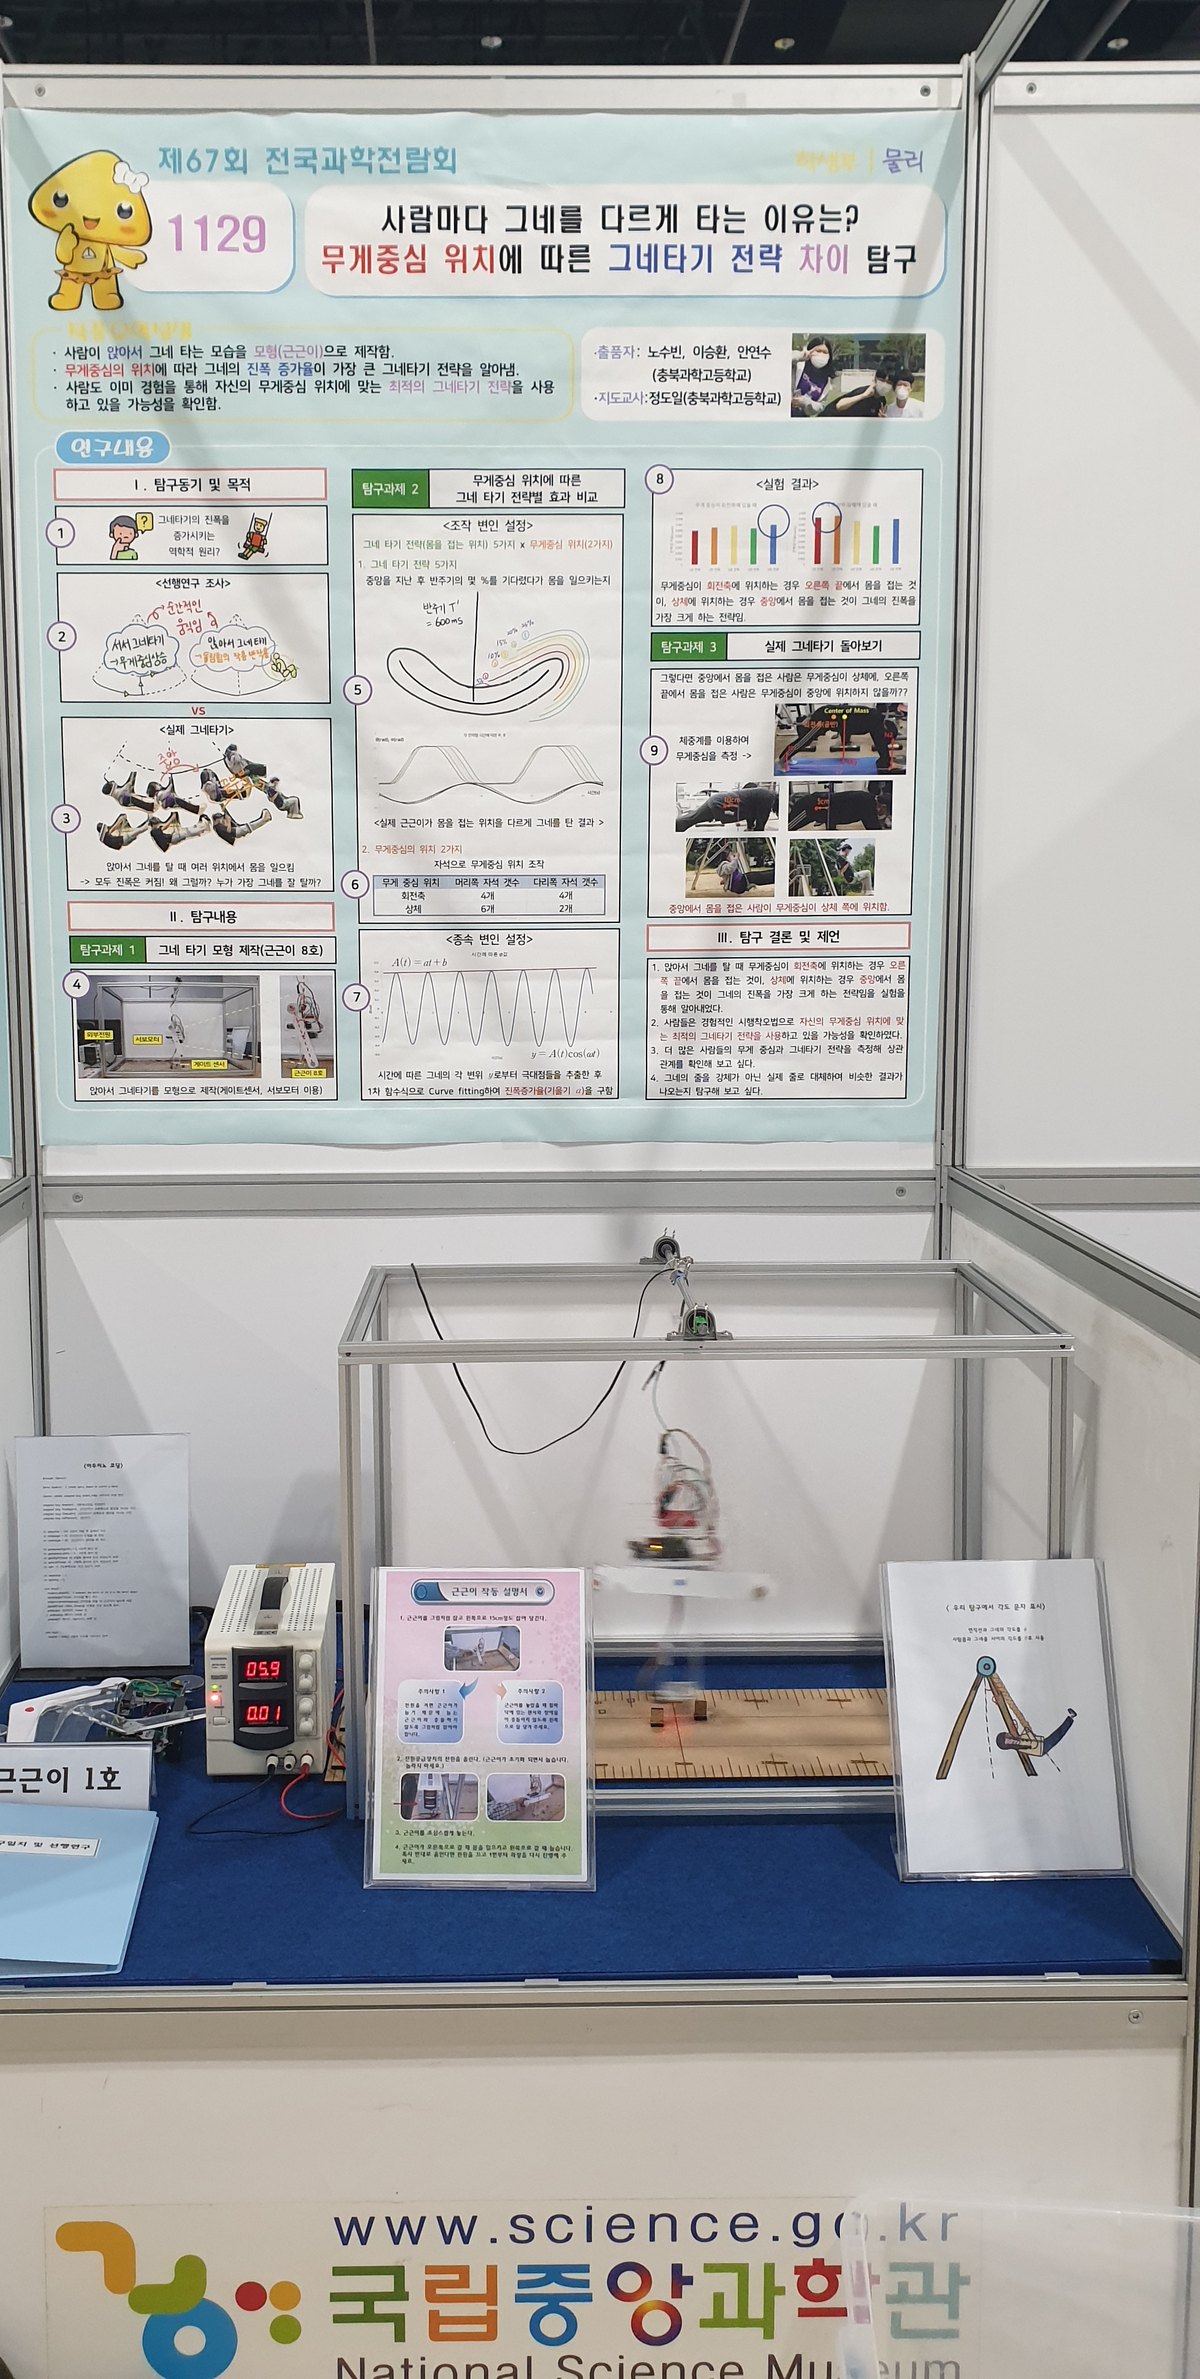
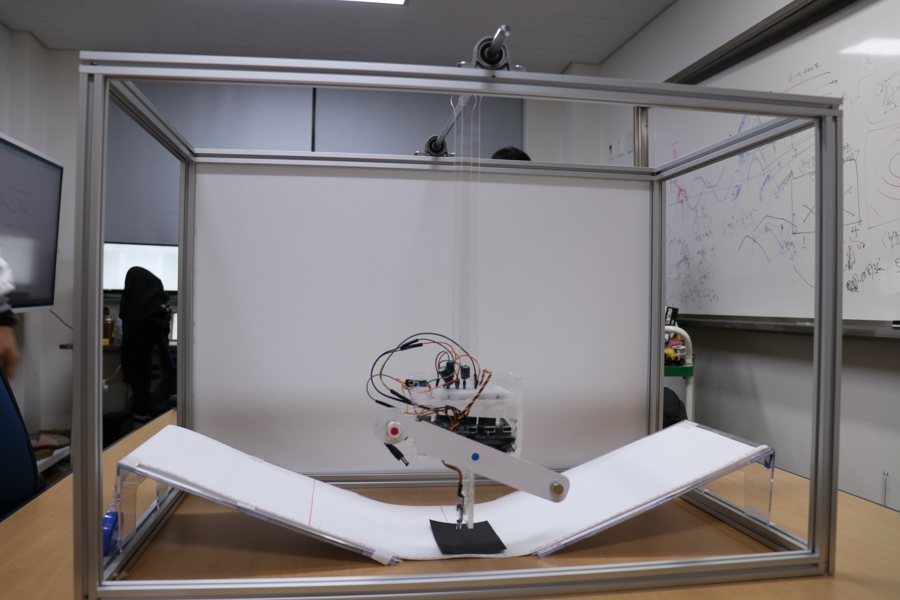
차트 아래 유리 상자 안에서 근근이 8호가 직접 그네를 타고, 처음 만든 근근이 1호와 프로그램, 작동 설명서를 함께 놓았습니다.
탐구 동기부터 결론까지 한 장에 담은 차트. 위의 탐구 요약과 같습니다.
유리 상자 안에서 직접 그네를 타며 진폭을 키웁니다 (아래 부스 영상).
근근이의 서보모터에 전기를 대는 외부 전원
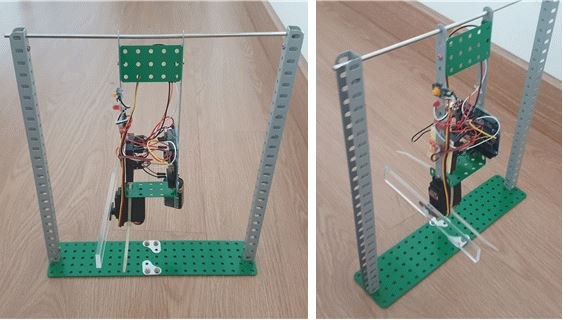
과학상자로 처음 만든 그네 타는 로봇
근근이를 움직이는 프로그램을 인쇄해 두었습니다.
근근이를 당겼다 놓아 그네를 태우는 순서와 주의할 점
그네가 연직선과 이루는 각 θ, 몸이 그네 줄과 이루는 각 φ
탐구하며 쓴 일지와 참고한 논문을 묶은 파일
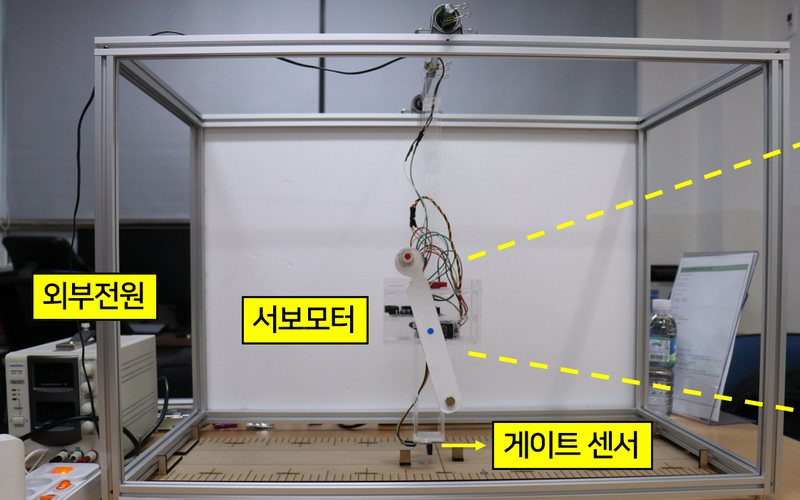
사람이 직접 타서는 몸을 접는 때를 매번 똑같이 맞출 수 없어, 서보모터로 몸을 접었다 펴는 로봇을 만들었습니다. 센서로 그네가 가운데를 지나는 때를 알아채 정해 둔 때에 몸을 접고, 머리와 발에 붙인 자석 개수로 무게중심을 옮깁니다. 고쳐 만들기를 거듭해 전람회에는 ‘근근이 8호’로 나갔습니다.
센서 + 서보모터 + 자석
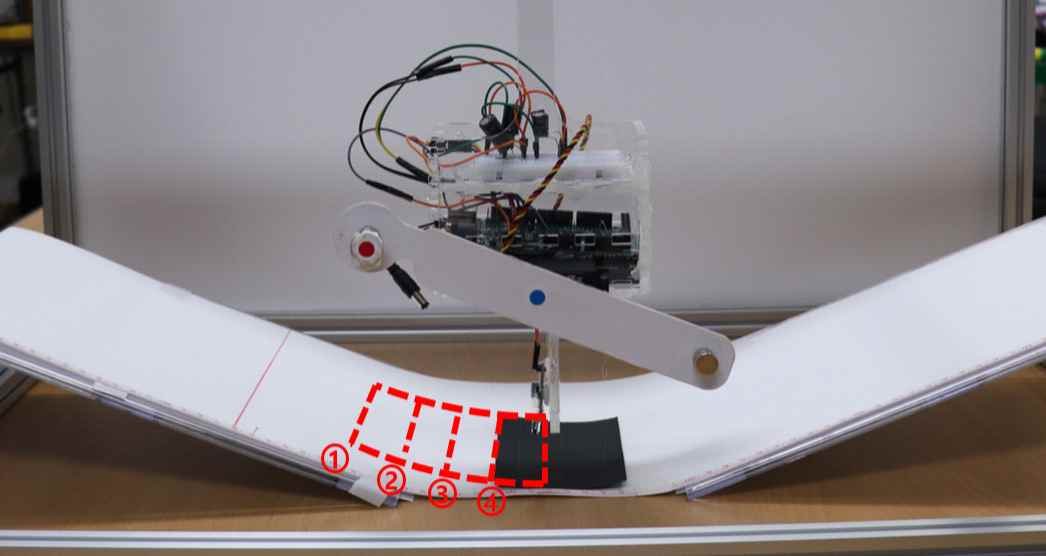
가운데를 지난 뒤 반주기의 몇 %를 기다렸다 몸을 접을지로 그네타기 전략을 나누고, 자석을 옮겨 무게중심을 회전축 쪽과 상체 쪽 두 가지로 바꿨습니다. 그네가 흔들린 각도의 극대점을 이어 그은 직선의 기울기로 진폭 증가율을 비교했습니다.
전략 × 무게중심 위치 2가지
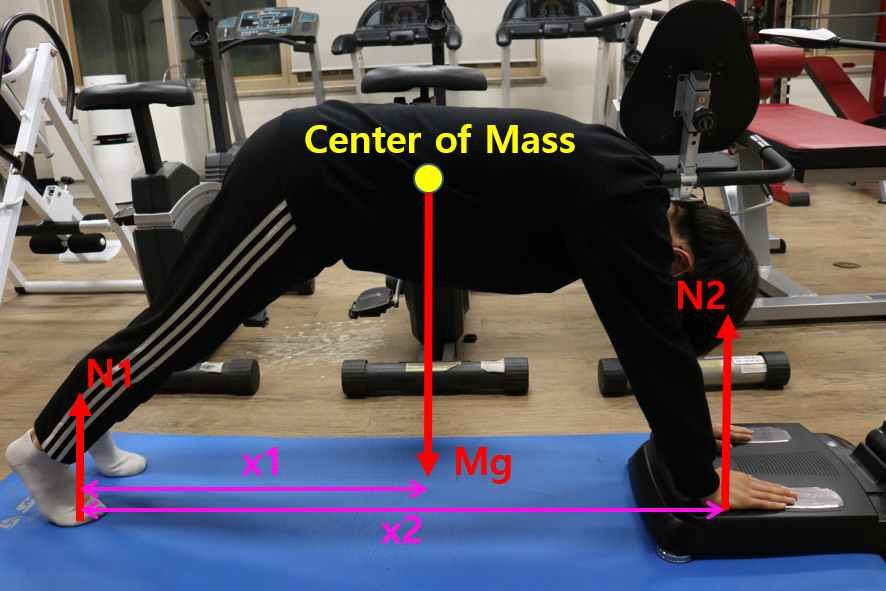
그렇다면 가운데에서 몸을 접던 사람은 무게중심이 상체 쪽에 있지 않을까? 실제로 그네를 탄 두 사람이 체중계에 손을 짚고 엎드린 자세로 무게중심 위치를 쟀습니다.
가운데에서 접는 사람 = 무게중심이 상체 쪽
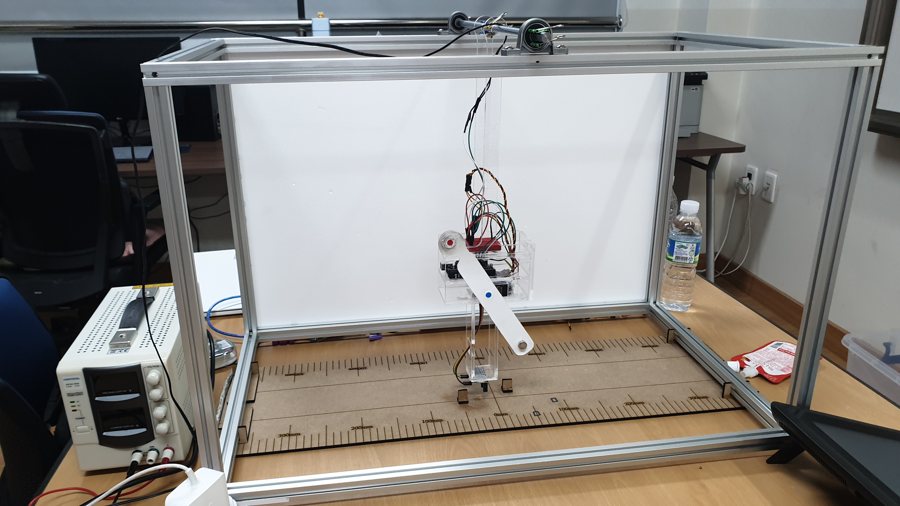
무게중심이 회전축에 있으면 돌림힘의 작용·반작용 효과만 있어 끝에서 몸을 접을 때, 상체에 있으면 무게중심이 올라가는 효과까지 더해져 가운데에서 몸을 접을 때 진폭이 가장 빨리 커졌습니다.
어릴 때부터 경험으로 익힌 그네타기 방법이 역학적으로도 자기 체형에 맞는 최적의 방법일 가능성을 찾았고, 간단한 측정으로 확인했습니다. 더 많은 사람을 재 보고, 실제 그네 줄로도 실험해 보는 것이 다음 과제입니다.
국립중앙과학관 전국과학전람회 통합검색에 공개된 자료입니다. 국립중앙과학관 게시물 보기 → · 지도교사의 지도논문: 통합검색에서 보기 →